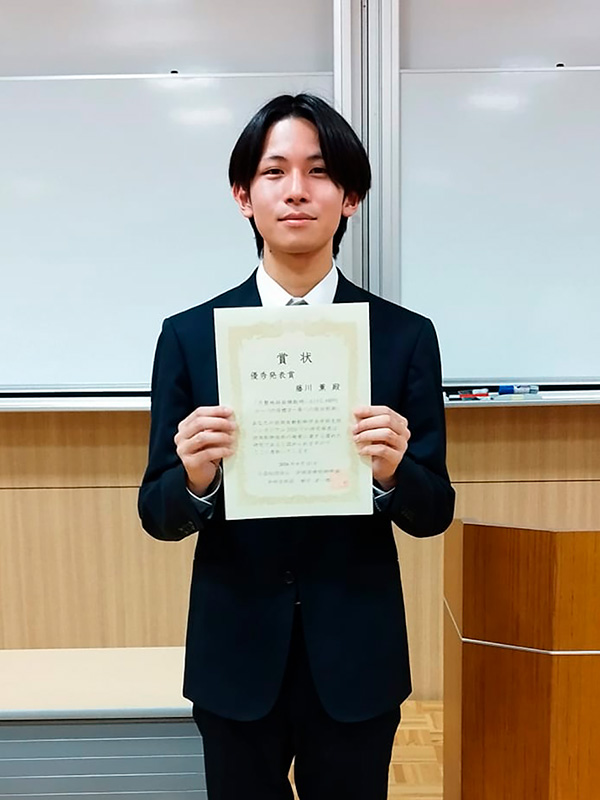
藤川薫さんが計測自動制御学会中部支部シンポジウム2026にて優秀発表賞を受賞
2026/10/01
- システム理工学専攻
受賞者
藤川 薫さん(理工学研究科システム理工学専攻)
学会・大会名
計測自動制御学会中部支部シンポジウム2026
指導教員
飯塚浩二郎 教授(システム理工学部)
賞名
優秀発表賞
発表題目
不整地斜面横断時における4WPPLローバの目標ヨー角への旋回制御
研究内容
月面は細かな砂状の土で覆われており、斜面では車輪が滑ったり動けなくなったりすることがあります。本研究では、4つの車輪をそれぞれ独立して動かせる探査ローバを用い、凹凸のある斜面を横断しながら、ローバの向きを目的の方向へ変える制御技術を研究しています。実験では、目標とする方向を設定し、異なる地面の状態や旋回方向で走行させることで、提案した制御方法の有効性を検証しています。
研究目的
本研究の目的は、月面のような滑りやすく凹凸のある斜面でも、探査ローバが自らの向きを適切に変え、目的の方向へ移動できる技術を実現することです。従来は斜面をまっすぐ走るための姿勢制御を行っていましたが、本研究ではこれを発展させ、走行中に任意の方向へ旋回できる制御の実現を目指しています。
今後の展望・課題
今後の展望・課題
今後は、より複雑な凹凸や傾斜を持つ地形でも、ローバが周囲の状況に応じて自ら進む方向を判断し、安全に移動できる技術へと発展させていきます。将来的には、月面での探査だけでなく、観測機器や物資の運搬、月面基地の建設支援など、人が活動することが難しい場所での作業への活用を目指します。また、本研究で得られる不整地での移動技術は、災害現場や山間部など、地球上の厳しい環境で活動するロボットへの応用も期待できます。