「四位一体レーザー」で機能する空間を生み出す研究が JST CRONOSに採択〜検知・通信・給電・描画を1本の光に統合し、 工場や工業都市の「事故ゼロ・無停止走行」へ〜
- プレスリリース
- 研究
芝浦工業大学(東京都江東区/学長 山田 純)工学部の新熊 亮一 教授(社会情報ネットワークデザイン研究室)を中心とする研究チームが、慶應義塾大学理工学部の吉岡 健太郎 准教授らとともに提案した研究開発課題「四位一体レーザーによる面的能動空間の創出」が、国立研究開発法人科学技術振興機構(JST)のCRONOS中尾領域(GC01: サイバーインフラ・アーキテクチャの革新)に採択されたことをお知らせいたします。研究期間は2026年10月から2032年3月までで、研究費は最大1億7,400万円(直接経費総額/5.5年)の予定です。本研究では、物理制約を克服しながら500ノード規模の面的空間を制御し、次世代の産業・都市インフラの革新を目指します。
「四位一体レーザー」で機能する空間を生み出す研究が JST CRONOSに採択
ポイント
〇単一レーザー光源による機能統合:従来の検知(LiDAR)に加え、通信・給電・描画の4機能を単一光源でマイクロ秒単位に動的切替し、施工コストや物理的制限を排除。
〇量子クラウド×エッジ連携による高度制御:時空で複雑に結合する熱限界制約と組み合わせ爆発を量子計算(大域最適化)とリアルタイムエッジ(局所制御)で克服。
〇実現場での実証と次世代人材育成: 実際の製造業の工場で取得される大規模データを活用し、事故ゼロでの自動搬送車連続走行と「空間アーキテクト」人材の育成を推進。
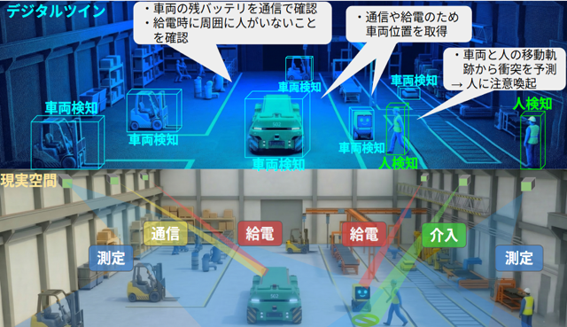
図1:「四位一体レーザー」による面的能動空間の構想
開発の背景:現場が直面するインフラ導入と運用の壁
現在、工場の自動化やスマートシティ化において、空間認識のためのLiDAR、自動走行制御のための無線通信、危険通知のための描画、バッテリー問題解決のための給電など、機能ごとの個別装置の導入が進められています。しかし、これらを個別の装置として追加導入する場合、大規模な地盤掘削や高強度な支柱工事等の施工が必要となり、コストと物理的制約から実現が困難でした。また、頻繁な充電停止やシステム間の同期ズレが生産性のボトルネックとなっていました。
研究概要:「四位一体レーザー」と量子・エッジ連携アーキテクチャ
本プロジェクトでは、ハードウェアの機能分離という従来の常識を覆し、単一のレーザー光源をマイクロ秒単位で切り替える時分割制御技術を開発します。〇4機能の融合(測位・通信・給電・描画):1つのレーザーノードで車両の位置検知、制御データの通信、走行中の給電、人への危険通知(床面等への視覚的描画)を同時にカバーします。
- 〇熱限界と時空間制約の克服:単一光源化に伴うレーザーの発熱(熱限界制約)や、500ノード規模における膨大な組み合わせ最適化問題(探索空間は4の(500×T)乗通り、Tは時間ステップ数)に対し、量子クラウドによる大域的最適化と、エッジでのリアルタイム深層強化学習(DRL)を階層的に連携させて動的に解決します。
今後の展望と社会実装・人材育成
本研究開発は2026年10月から2032年3月までの5.5年間で推進されます。実際の製造業の工場に配備されたLiDARインフラで取得された生データをフル活用して実証を進めます。将来的には、日本やインドをはじめとする国内外の工業都市における次世代都市インフラOSへと展開を目指します。また、本プロジェクトを通じて、物理現象(レーザーの熱限界)から量子計算、社会実装までを一貫してデザインできる「空間アーキテクト」人材(博士課程学生等14名)の育成にも注力してまいります。
採択プロジェクト概要
|
項目 |
詳細 |
|
研究開発課題名 |
四位一体レーザーによる面的能動空間の創出 |
|
採択領域 |
JST CRONOS※中尾領域(GC01: サイバーインフラ・アーキテクチャの革新) |
|
研究開発代表者 |
新熊 亮一(芝浦工業大学 工学部 教授) |
|
主たる共同研究者 |
吉岡 健太郎(慶應義塾大学 理工学部 准教授) |
|
研究開発期間 (予定) |
2026年10月 ~ 2032年3月(5.5年間) |
|
研究費 (予定) |
174,000千円(直接経費総額) |
|
主要参画・協力機関 |
芝浦工業大学、慶應義塾大学、埼玉大学、東京科学大学 |
※JST CRONOS(情報通信科学・イノベーション基盤創出)
Society 5.0以降の未来社会を見据え、革新的な情報通信技術の創出と高度研究人材の育成を目指す、JSTによる戦略的研究推進事業。